HC-SR501
Joy-IT / SIMAC; для указанного исполнения · SEN-HC-SR501
Пассивный ИК-датчик движения с удержанием выхода. Пример для Joy-IT SEN-HC-SR501 и Arduino UNO R3.
Автор: SLDV LAB
Опубликовано · Обновлено
О МОДУЛЕ
Что делает SEN-HC-SR501
HC-SR501 реагирует на изменение инфракрасного излучения в секторах линзы. При движении тёплого объекта выдаёт цифровой активный сигнал и удерживает его в соответствии с настройкой платы. Его используют для подсветки и простых индикаторов движения.
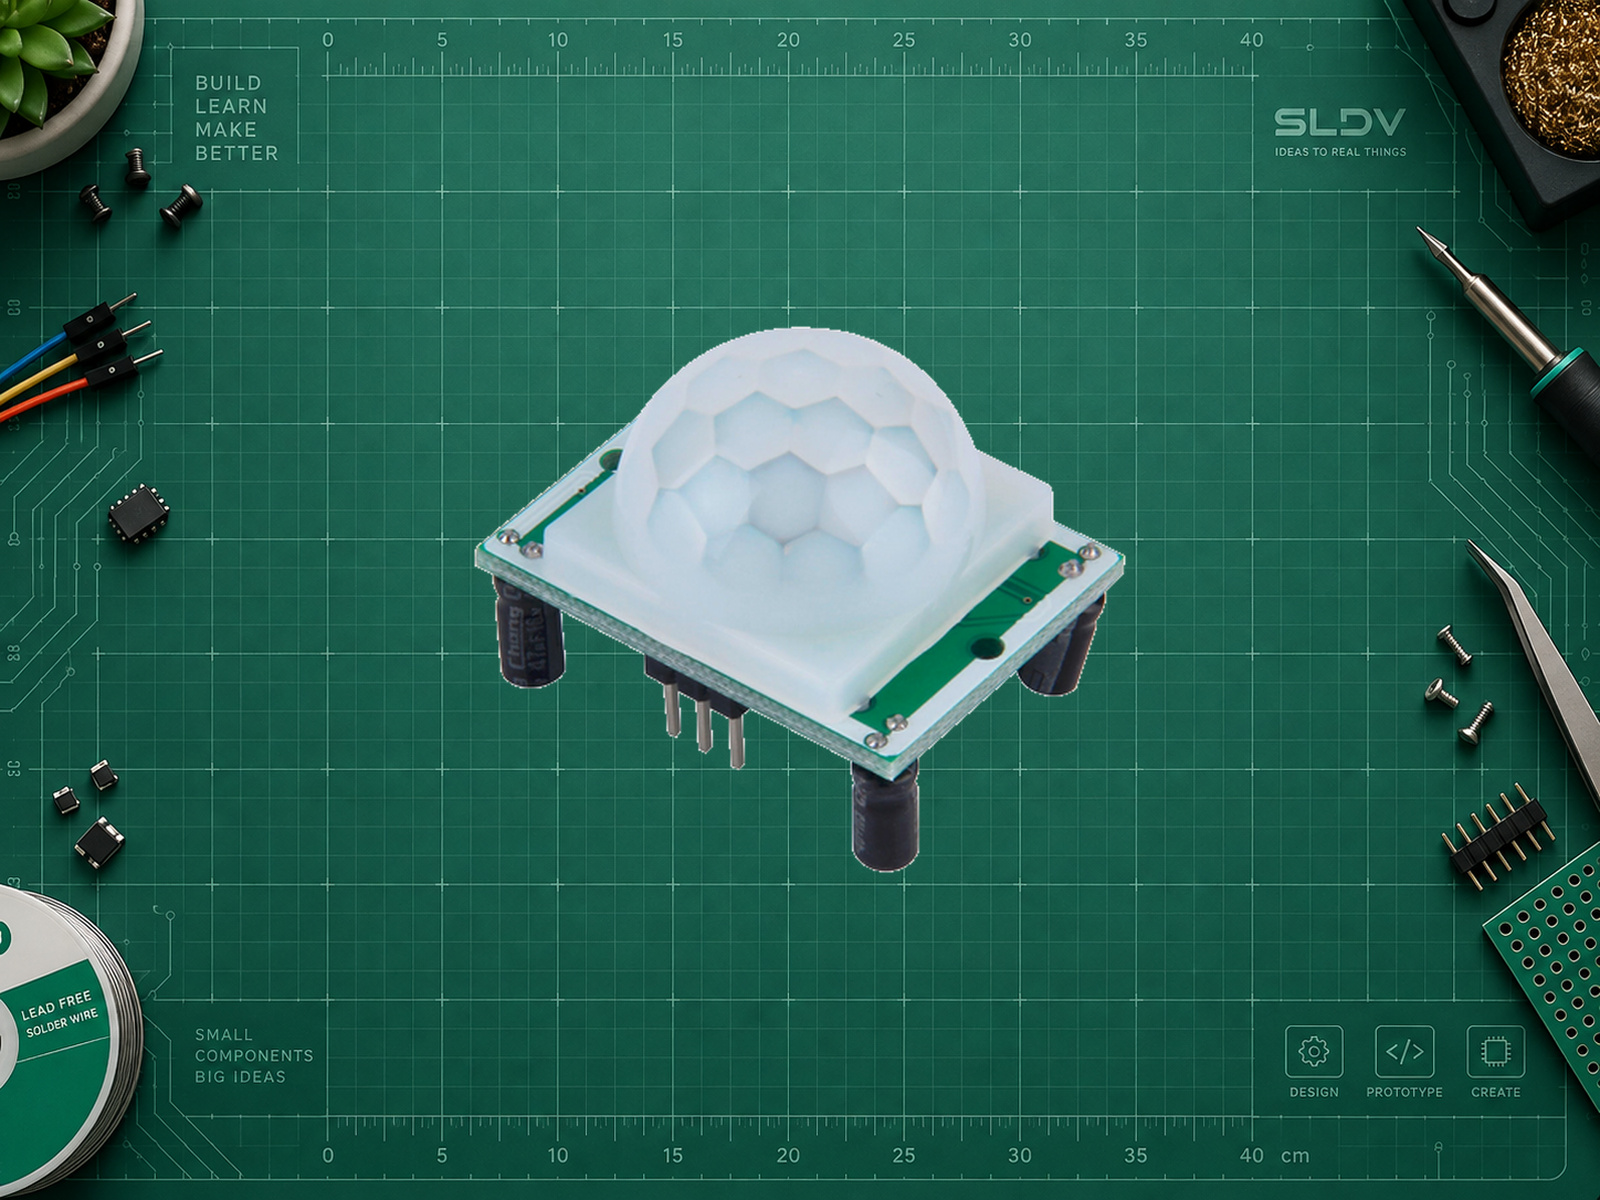
В примере выбрано документированное исполнение Joy-IT SEN-HC-SR501. Потенциометры меняют чувствительность и удержание, перемычка — повторное срабатывание. Смотрите расположение регуляторов именно своей платы.
Низкий выход не доказывает, что людей в комнате нет: неподвижный человек может перестать вызывать срабатывания. При включении дайте узлу стабилизироваться. Нагреватели, солнечные блики и изменение температуры могут создавать ложные события. Это не сертифицированная охранная или противопожарная система.
Фото: tecnoloxia.org, CC BY-SA 4.0. Исходный фон и внешние поясняющие надписи удалены; модуль пропорционально масштабирован и размещён на фоне SLDV LAB, физические детали не перерисованы. Адаптация фотографии — CC BY-SA 4.0. Пример исполнения HC-SR501; производитель платы на фото не подтверждён. Подключение в карточке проверено для Joy-IT SEN-HC-SR501.
Схема распиновки
Авторская схема SLDV LAB для Joy-IT SEN-HC-SR501, вид со стороны регуляторов, потенциометры сверху. Фото в карточке показывает пример HC-SR501 неизвестного изготовителя; его электрические характеристики не подтверждены этой схемой.
Сверка схемы и подключения выполнена по руководству Joy-IT SEN-HC-SR501 от 16.04.2024, с. 3 и 5–6 и официальной спецификации модели. Физическое испытание показанного на фотографии экземпляра не выполнялось.
Характеристики
- Питание исполнения Joy-IT
- 5 В
- Номинальный активный выход Joy-IT
- 3 В
- Заявленная максимальная дальность
- 7 м
- Угол обзора по спецификации
- Менее 120°
- Настройки платы
- Чувствительность, удержание, однократное/повторное срабатывание
- Выход
- Цифровой DATA / OUT
- Питание модуля
- Joy-IT SEN-HC-SR501: питание 5 В DC, уровень активного выхода около 3 В по спецификации. В примере VCC → 5V UNO R3, DATA → D7, GND общая. DATA является выходом: не подавайте на него питание и не включайте INPUT_PULLUP. Диапазоны питания одноимённых плат других поставщиков проверяются отдельно.
ПРАКТИКА
Подключение
| Контакт модуля | Контакт платы | Назначение |
|---|---|---|
| VCC | 5V | Arduino UNO R3; маркировка и ориентация по руководству Joy-IT. |
| GND | GND | Общая земля. |
| DATA / OUT | D7 | INPUT, без внутренней подтяжки; внешний LED не требуется. |
Подходит для Arduino. Выберите контакты по документации своей платы.
ВАШ ПРОЕКТ · ВАШ ДАТЧИК
Интегрируйте модуль с ChatGPT
Скопируйте запрос в ChatGPT. Укажите свою плату и среду разработки — получите подключение и код для своего проекта.
Помоги подключить HC-SR501. Уточни изготовителя платы, контроллер и сценарий. Основа: Joy-IT SEN-HC-SR501, UNO R3, VCC 5V, DATA D7, INPUT без подтяжки. Дай полный скетч с начальной стабилизацией, выводом изменений состояния и пояснением регулировок. Не трактуй LOW как доказательство отсутствия человека; добавь порядок проверки питания и ложных срабатываний. Библиотека датчика не нужна.
Библиотеки
Ссылки на библиотеки для этой модели ещё не добавлены.
Установите библиотеку для своей среды и откройте пример из её документации.
Что именно прописать
- Пакет плат
Arduino AVR Boards 1.8.6UNO R3; стандартные digitalRead и millis.
- Вход
D7, INPUTDATA подключается к D7, без INPUT_PULLUP.
- Начальная пауза примера
60000Миллисекунды; это выбранный интервал ожидания стабилизации, а не гарантированная спецификация времени готовности.
- Режим платы
Однократный или повторный, по перемычкеУдержание и чувствительность задаются потенциометрами на модуле.
Arduino UNO R3 · полный скетч
cppconst uint8_t PIR_PIN = 7;
const unsigned long SETTLE_MS = 60000UL;
unsigned long started;
bool ready = false;
int lastState = -1;
void setup() {
Serial.begin(115200);
pinMode(PIR_PIN, INPUT);
started = millis();
Serial.println(F("PIR settling: keep the scene still for 60 seconds"));
}
void loop() {
if (!ready) {
if (millis() - started < SETTLE_MS) return;
ready = true;
Serial.println(F("Reading PIR output"));
}
int state = digitalRead(PIR_PIN);
if (state != lastState) {
Serial.println(state == HIGH ? F("OUT_HIGH: motion/hold") : F("OUT_LOW"));
lastState = state;
}
delay(50);
}
Полный скетч UNO R3 и Arduino AVR Boards 1.8.6; объявления API проверены, компиляция и аппаратный тест не выполнялись. Serial Monitor: 115200 бод. После стартовой минуты пройдите поперёк поля зрения, затем дождитесь завершения удержания. Постоянный LOW не позволяет программно отличить отсутствие движения от обрыва или потери питания. Проверяйте источник и проводку отдельно. Если стартовые ложные события продолжаются, увеличьте время стабилизации и исключите тепловые помехи; код не скрывает их автоматически.
Проекты с этим компонентом
Все проектыСвязанные проекты пока не опубликованы.