BTS7960 / IBT-2
Изготовитель IBT-2 зависит от платы; документация Handson Technology; IC Infineon · IBT-2 на двух BTS7960; эталон распиновки Handson DRV-1012
H-мост из двух полумостов BTS7960; пример с управляемыми EN, отдельным питанием и коротким запуском.
Автор: SLDV LAB
Опубликовано · Обновлено
О МОДУЛЕ
Что делает IBT-2 на двух BTS7960; эталон распиновки Handson DRV-1012
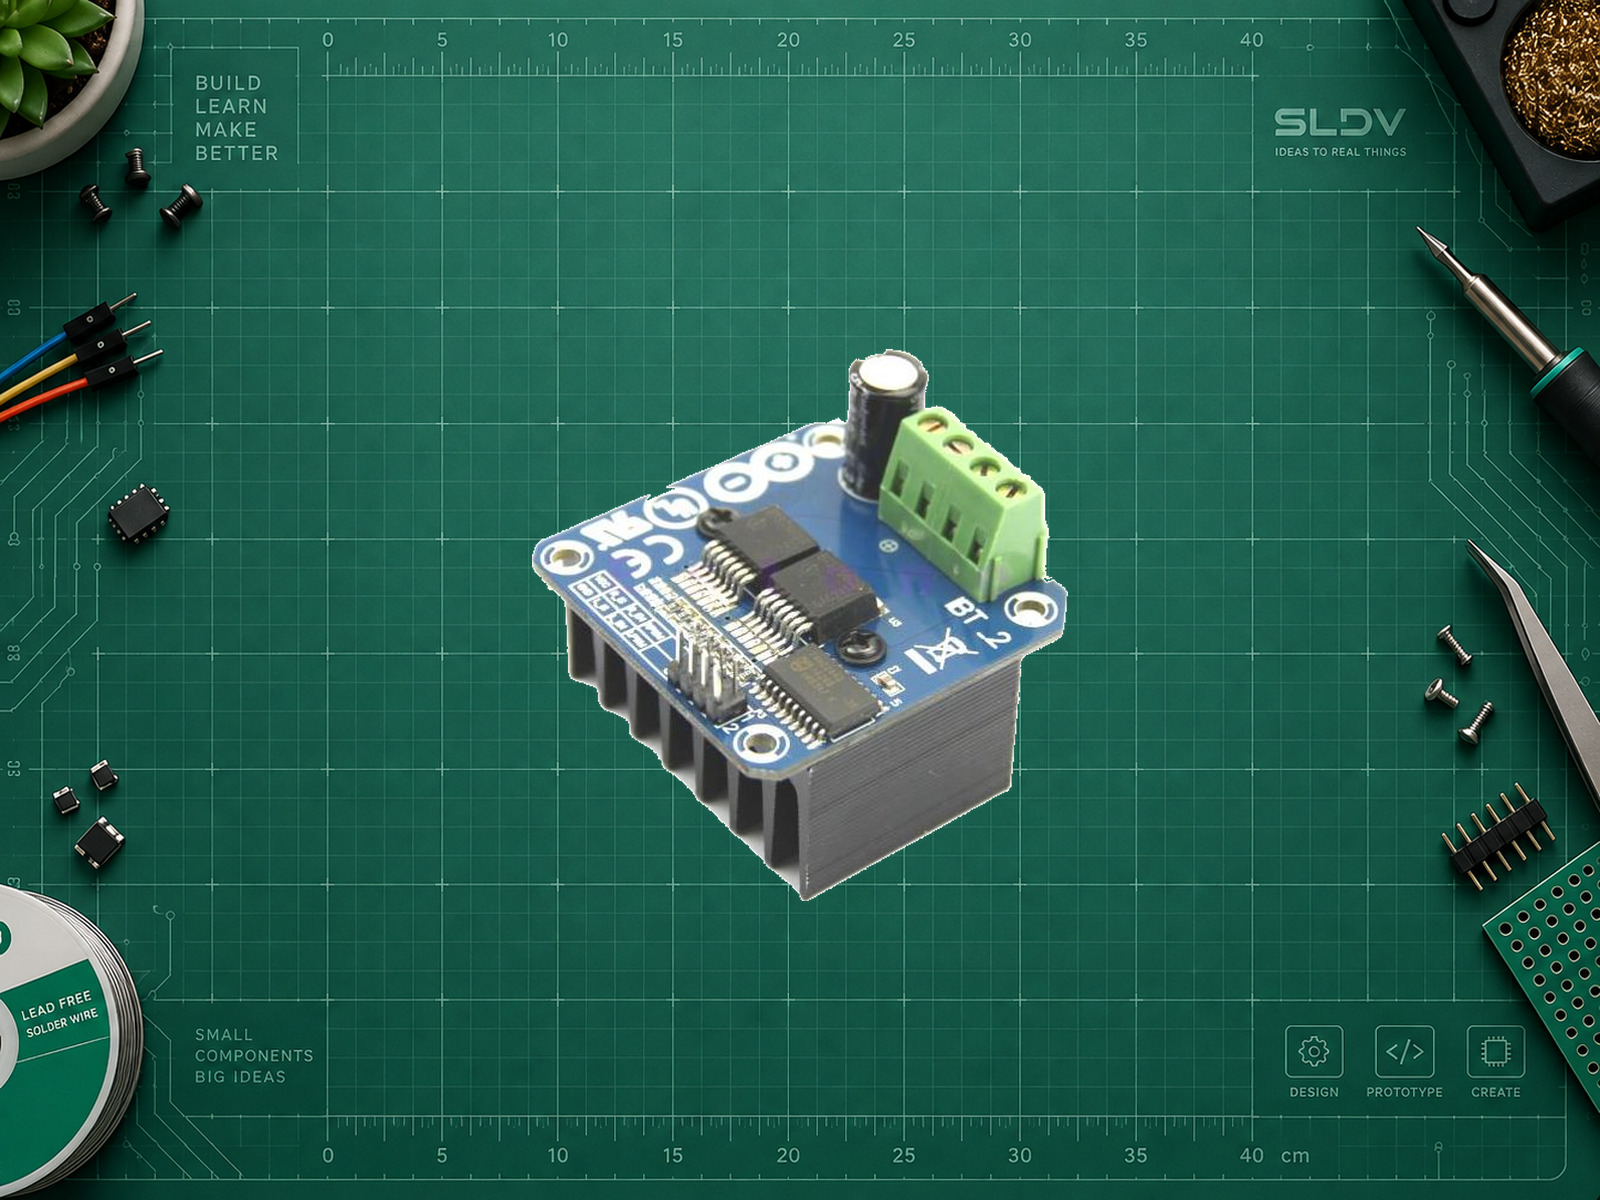
BTS7960 — одна микросхема-полумост. Модули семейства IBT-2 используют две такие микросхемы для одного полного H-моста и одного DC-мотора. Общее имя IBT-2 не устанавливает изготовителя, подлинность компонентов и допустимый длительный ток. Сигналы в этой карточке сверены с руководством Handson DRV-1012; перед сборкой сопоставьте свою ревизию.
Руководство Handson заявляет управление 3,3–5 В, но на его фотографии установлен буфер 74HC244D. При питании буфера 5 В нельзя гарантировать совместимость с любым GPIO 3,3 В без проверки порогов HIGH/LOW и маркировки буфера. 74HC244 и 74HCT244 имеют разные входные пороги; пример ниже использует 5-вольтовую Uno R3.
Число «43 А» нельзя использовать как ток непрерывной работы платы. В datasheet Infineon это типичный уровень ограничения тока микросхемы при определённых условиях; проводники, клеммы, контакт с радиатором и температура готового модуля требуют отдельной оценки. Встроенные защиты не заменяют предохранитель, ограниченный источник и аварийное отключение.
R_EN и L_EN отключают соответствующие полумосты при LOW. В примере они управляются MCU, а не постоянно подключены к 5 В. Оба PWM сначала равны нулю; движение разрешается только по явной команде и в одном направлении на короткое время. Для реверса требуются остановка и проверка механических условий.
Логическая земля и минус силового источника общие; силовой ток не должен проходить через макетную плату или Uno. R_IS/L_IS относятся к диагностике и измерению тока, но не дают готовое значение в амперах без точной схемы и калибровки. Этот тест их не читает. Проверка ограничена малым мотором 6 В со свободным валом; рабочая мощная установка за пределами примера.
BTS7960 / IBT-2, Handson DRV-1012. Фото: Handson Technology; https://www.handsontec.com/dataspecs/module/BTS7960%20Motor%20Driver.pdf. Лицензия на повторное использование не установлена. Удалён фон; объект равномерно масштабирован, детали и маркировка сохранены.
Схема соединений SLDV LAB показывает функции контактов для примера карточки; порядок строк не задаёт физическое расположение выводов.
Характеристики
- Реверсивные моторные каналы
- 1
- BTS7960 в полном мосте
- 2
- Отключение
- R_EN = LOW и L_EN = LOW
- Длительный ток конкретной IBT-2
- Не установлен без данных платы и теплоотвода
- Питание модуля
- Для Handson DRV-1012: B+ 6–27 В DC, VCC управления 5 В; учебный пример использует моторный источник 6 В и логику Uno R3 5 В. Совместимость с 3,3 В требует проверки входного буфера конкретной ревизии.
ПРАКТИКА
Подключение
| Контакт модуля | Контакт платы | Назначение |
|---|---|---|
| VCC | 5V Uno R3 | Питание входной схемы, не B+. |
| GND / B− | GND Uno R3 / минус силового источника | Соединить общей точкой у драйвера; силовой возврат отдельным проводом. |
| B+ | Отдельный изолированный источник 6 В | Ограничение тока под выбранный малый мотор, предохранитель и подходящие провода. |
| RPWM / LPWM | D5 / D6 Uno R3 | В примере PWM только на RPWM; LPWM остаётся LOW. |
| R_EN / L_EN | D7 / D8 Uno R3 | LOW = запрет; внешние подтяжки 10 кОм к GND на обоих EN и PWM для OFF при reset. |
| M+ / M− | Выводы малого DC-мотора 6 В | Не подключать выходы к GND и не ставить одиночный диод поперёк реверсивного мотора. |
| R_IS / L_IS | Не подключены в этом тесте | Это ограничение диагностики; для измерения нужны схема нагрузки IS и защита входа ADC. |
Подходит для Arduino. Выберите контакты по документации своей платы.
ВАШ ПРОЕКТ · ВАШ ДАТЧИК
Интегрируйте модуль с ChatGPT
Скопируйте запрос в ChatGPT. Укажите свою плату и среду разработки — получите подключение и код для своего проекта.
Помоги интегрировать BTS7960 / IBT-2. Сначала уточни точное исполнение модуля, модель контроллера, среду разработки, питание и нагрузку. Не переноси распиновку и допустимый ток другой платы. Подготовь подключение, зависимости, полный минимальный пример с безопасным выключенным состоянием, обработку доступных сигналов неисправности и шаги проверки. Входы управления сами по себе не подтверждают состояние нагрузки. Все практические опыты ограничь маломощной нагрузкой с безопасным изолированным низковольтным питанием; не давай схему подключения к электросети. Сверь ревизию с DRV-1012, тип входного буфера, разводку IS, питание B+/VCC, стопорный ток и тепловой расчёт. Не принимай 43 А за длительный ток модуля. Для реального механизма отдельно спроектируй аварийное отключение и безопасный реверс.
Библиотеки
Ссылки на библиотеки для этой модели ещё не добавлены.
Установите библиотеку для своей среды и откройте пример из её документации.
Что именно прописать
- Плата и ядро
Arduino Uno R3 / Arduino AVR Boards 1.8.6Пример рассчитан на соответствующее руководству исполнение IBT-2.
- Управление
RPWM=D5; LPWM=D6; R_EN=D7; L_EN=D8Все LOW на старте; EN не соединять постоянно с 5 В в этом примере.
- Команды
9600 бод; 1 = импульс до 500 мс; 0 = OFFБез окончания строки; низкий PWM не ограничивает стопорный ток.
Uno R3: короткий однонаправленный тест
cpp#include <Arduino.h>
const uint8_t RPWM = 5, LPWM = 6, REN = 7, LEN = 8;
bool running = false;
unsigned long started = 0;
void stopMotor() {
digitalWrite(REN, LOW);
digitalWrite(LEN, LOW);
analogWrite(RPWM, 0);
analogWrite(LPWM, 0);
running = false;
}
void setup() {
const uint8_t pins[] = {REN, LEN, RPWM, LPWM};
for (uint8_t i = 0; i < 4; ++i) {
digitalWrite(pins[i], LOW);
pinMode(pins[i], OUTPUT);
}
stopMotor();
Serial.begin(9600);
}
void loop() {
if (running && millis() - started >= 500UL) stopMotor();
if (Serial.available() > 0) {
const char command = (char)Serial.read();
stopMotor();
if (command == '1') {
digitalWrite(REN, HIGH);
digitalWrite(LEN, HIGH);
analogWrite(RPWM, 64);
started = millis();
running = true;
}
}
}
Полный скетч для Arduino Uno R3 (ATmega328P), пакет Arduino AVR Boards 1.8.6. API сверены с исходниками этой версии; компиляция и проверка на оборудовании не выполнялись. Перед запуском отключите нагрузку и проверьте аппаратное удержание входа в состоянии OFF при reset и загрузке. Обратная связь по току и отказам не реализована; это краткий низковольтный стендовый пример.
Проекты с этим компонентом
Все проектыСвязанные проекты пока не опубликованы.