MG90S Micro Servo
TowerPro — документированный оригинал; изготовитель копии требует проверки · TowerPro MG90S Digital
Позиционный RC-сервопривод для небольших механизмов и учебных проектов.
Автор: SLDV LAB
Опубликовано · Обновлено
О МОДУЛЕ
Что делает TowerPro MG90S Digital
TowerPro MG90S Digital сочетает двигатель, редуктор и встроенный позиционный регулятор. Он получает команду длительностью импульса и старается удержать соответствующее положение. Это удобно для лёгких рычагов, заслонок и демонстрационных механизмов.
Название в продаже не гарантирует оригинальность. Приведённые паспортные значения относятся к указанному TowerPro, а не ко всем изделиям с похожей наклейкой. Официальная страница одновременно содержит несколько напряжений в разных строках параметров; рабочий верхний предел из значений момента и скорости здесь не выводится. Масса оригинала по паспорту 13,4 г; слово micro или рекламное «9g» не заменяет паспорт.
Момент блокировки не является разрешённым длительным рабочим моментом. Подбирайте нагрузку с запасом, исключайте ударные нагрузки и механические упоры. При гуле, нагреве или заметной просадке питания немедленно отключите силовое питание, не пытайтесь проверять паспорт удержанием вала рукой.
Командные «градусы» в библиотеке не измеряют реальный угол. Для точного положения нужны собственная калибровка в безопасном рабочем диапазоне и, при необходимости, внешний датчик. Значение 180 в программе не доказывает ход 180°. Исполнения непрерывного вращения этим примером не управляются как позиционными.
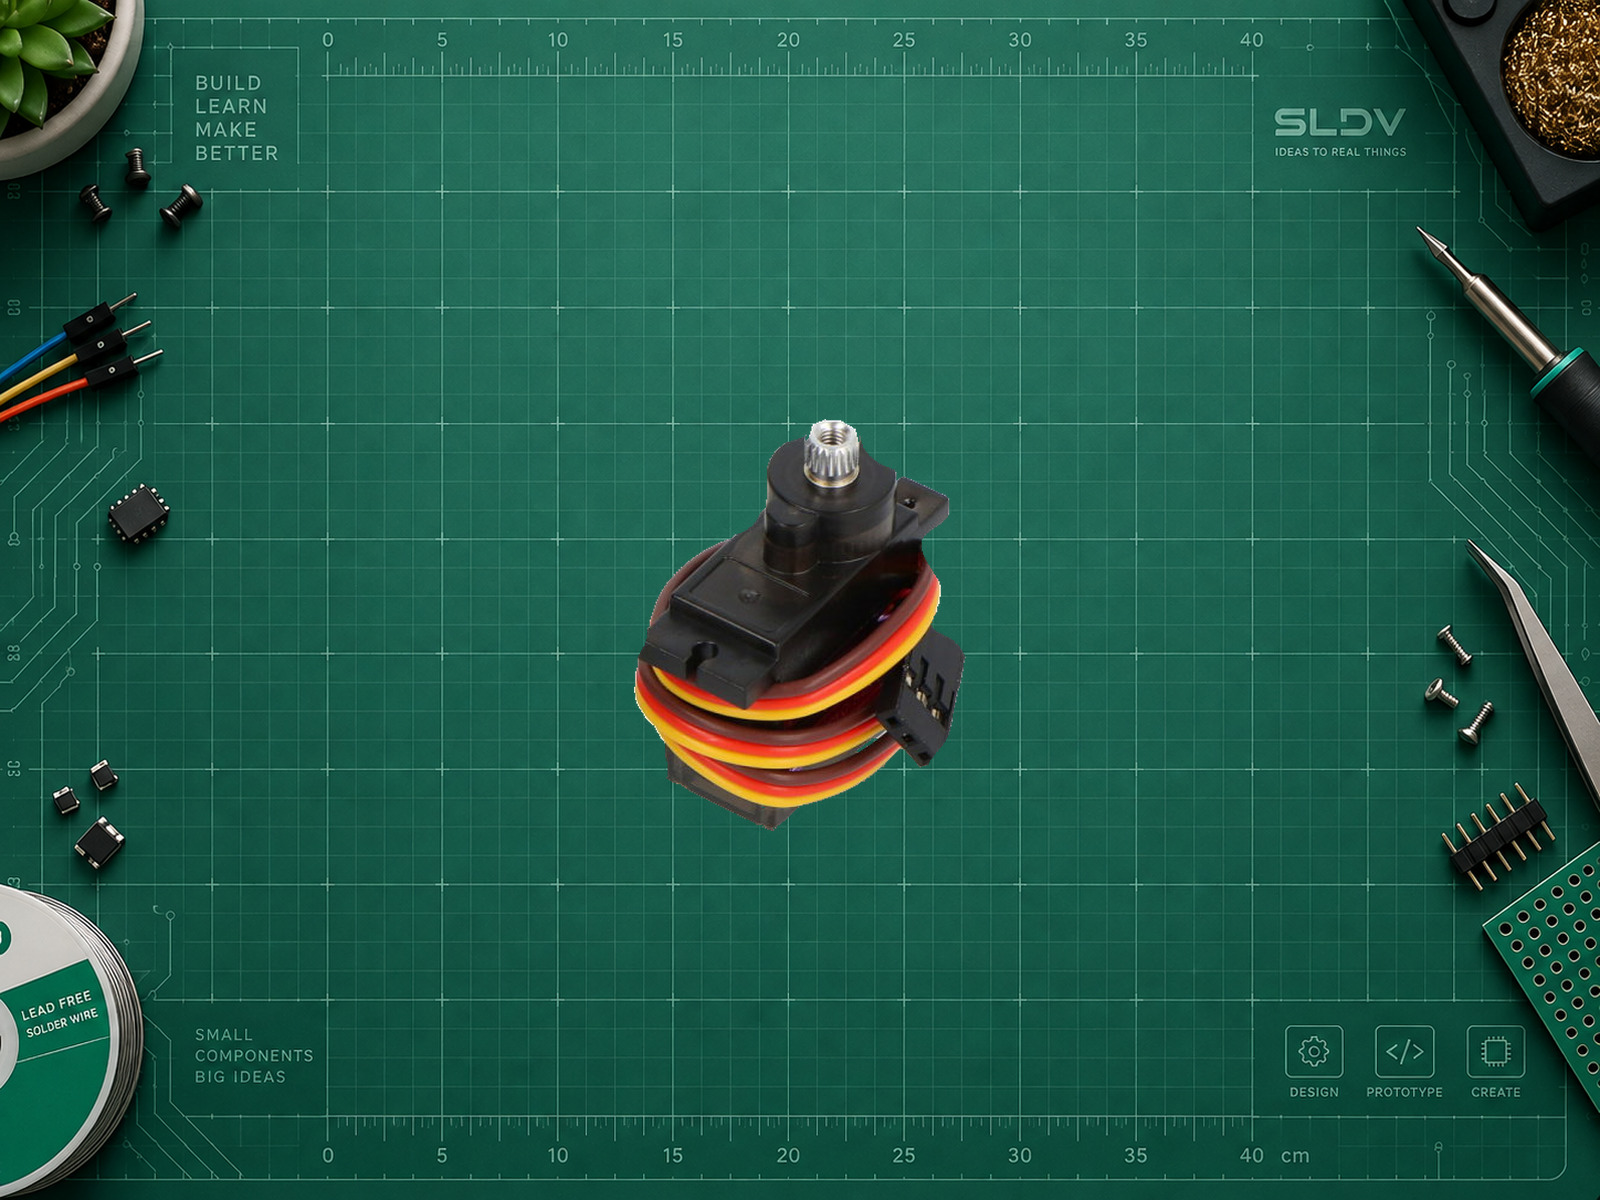
MG90S Digital, TowerPro · фотография Botland. Источник фото: Botland; https://botland.store/micro-servos/24493-towerpro-mg90s-digital-servo-with-metal-gearbox-180-degrees-micro.html. Лицензия на повторное использование не установлена. Удалён фон; объект равномерно масштабирован, детали и маркировка сохранены.
Схема соединений SLDV LAB показывает функциональные названия контактов; порядок строк не задаёт их физическое расположение. Подключение и первое включение выполняются по процедуре карточки.
Характеристики
- Исполнение, к которому относятся параметры
- TowerPro MG90S Digital
- Масса оригинального привода
- 13.4 г
- Редуктор
- Металлические шестерни оригинального MG90S
- Момент блокировки по паспорту при 4,8 В
- 1.8 кгс·см
- Внешняя обратная связь о фактическом угле
- Нет
- Команда
- Длительность импульса RC-servo; не аналоговый выход
- Питание модуля
- В примере внешние стабилизированные 4,8 В по строке Operating voltage TowerPro MG90S; сигнал от D9 Uno R3, общая земля. Верхний предел питания неизвестной копии отдельно не установлен.
ПРАКТИКА
Подключение
| Контакт модуля | Контакт платы | Назначение |
|---|---|---|
| SIGNAL | D9 Arduino Uno R3 (ATmega328P) | Только управляющий сигнал; контакт определить по документации экземпляра, не по цвету из случайного набора. |
| + питания сервопривода | +4,8 В отдельного регулируемого источника | Питание силовой части не от GPIO, не от 3V3 и не через стабилизатор Uno. Источник, провода и защита должны выдерживать пусковой ток конкретного привода. |
| GND сервопривода | Минус источника и GND Uno R3 | Общая земля обязательна; плюс внешнего источника к 5V Uno не подключать. Uno питается по USB. |
Подходит для Arduino. Выберите контакты по документации своей платы.
ВАШ ПРОЕКТ · ВАШ ДАТЧИК
Интегрируйте модуль с ChatGPT
Скопируйте запрос в ChatGPT. Укажите свою плату и среду разработки — получите подключение и код для своего проекта.
Помоги подключить MG90S Micro Servo. Уточни оригинал или копию, позиционное или непрерывное исполнение, контроллер, среду, напряжение, нагрузку и источник питания. Сверь распиновку именно моего экземпляра. Подготовь питание с общей землёй, зависимости, полный пример и проверку без нагрузки. Не считай командный угол измеренным, не обещай 180° и не проверяй пределы упором или блокировкой. Для ESP32 заново проверь совместимость выбранной Servo-библиотеки и уровней сигналов; приведённый пример рассчитан на Uno R3.
Библиотеки
Установите библиотеку для своей среды и откройте пример из её документации.
Что именно прописать
- Контроллер
Arduino Uno R3 (ATmega328P)Пример с 5-вольтовой логикой; Uno R4 и ESP32 требуют отдельной проверки.
- Библиотека
Servo 1.2.2API проверено по тегу официального репозитория; это фиксированная версия примера, не утверждение о последней версии.
- Заголовок
#include <Servo.h>В начало полного скетча.
- Сигнал
D9Используется Servo.attach(9, 1000, 2000); эти пределы библиотеки не калибруют физический угол.
- Пробные команды
1500, 1450, 1550, 1500 мксНебольшие смещения около центра; сначала подтвердите совместимость импульсов с паспортом своего привода.
Arduino Uno R3: однократная проверка после команды t
cpp#include <Servo.h>
Servo actuator;
const uint8_t SIGNAL_PIN = 9;
void setup() {
digitalWrite(SIGNAL_PIN, LOW);
pinMode(SIGNAL_PIN, OUTPUT);
Serial.begin(115200);
Serial.println("Remove the load. Power servo, then send t once.");
}
void loop() {
if (!Serial.available() || Serial.read() != 't') return;
if (actuator.attach(SIGNAL_PIN, 1000, 2000) == INVALID_SERVO) {
Serial.println("Attach failed");
return;
}
const int commands[] = {1500, 1450, 1550, 1500};
for (uint8_t i = 0; i < 4; ++i) {
actuator.writeMicroseconds(commands[i]);
Serial.print("Command us: ");
Serial.println(commands[i]);
delay(500);
}
actuator.detach();
digitalWrite(SIGNAL_PIN, LOW);
Serial.println("Pulses stopped; disconnect servo power before rewiring.");
}
Полный скетч; API Servo 1.2.2 проверено, компиляция и аппаратное испытание не выполнялись. Снимите рычаг/нагрузку и закрепите корпус. Сначала загрузите код, затем подайте внешние 4,8 В и отправьте t в Serial Monitor 115200. Результат — небольшое движение, без гудения и упоров; строки в порту показывают команду, не измеренный угол. detach() прекращает импульсы, но не является гарантированным силовым отключением: выключатель источника должен оставаться доступен. Перед выключением питания дождитесь конца пробы, перед любой перекоммутацией обесточьте всё.
Проекты с этим компонентом
Все проектыСвязанные проекты пока не опубликованы.