OpenMV N6
OpenMV · OpenMV N6
Для машинного зрения и локальных нейросетей
Автор: SLDV LAB
Опубликовано · Обновлено
О МОДУЛЕ
Что делает OpenMV N6
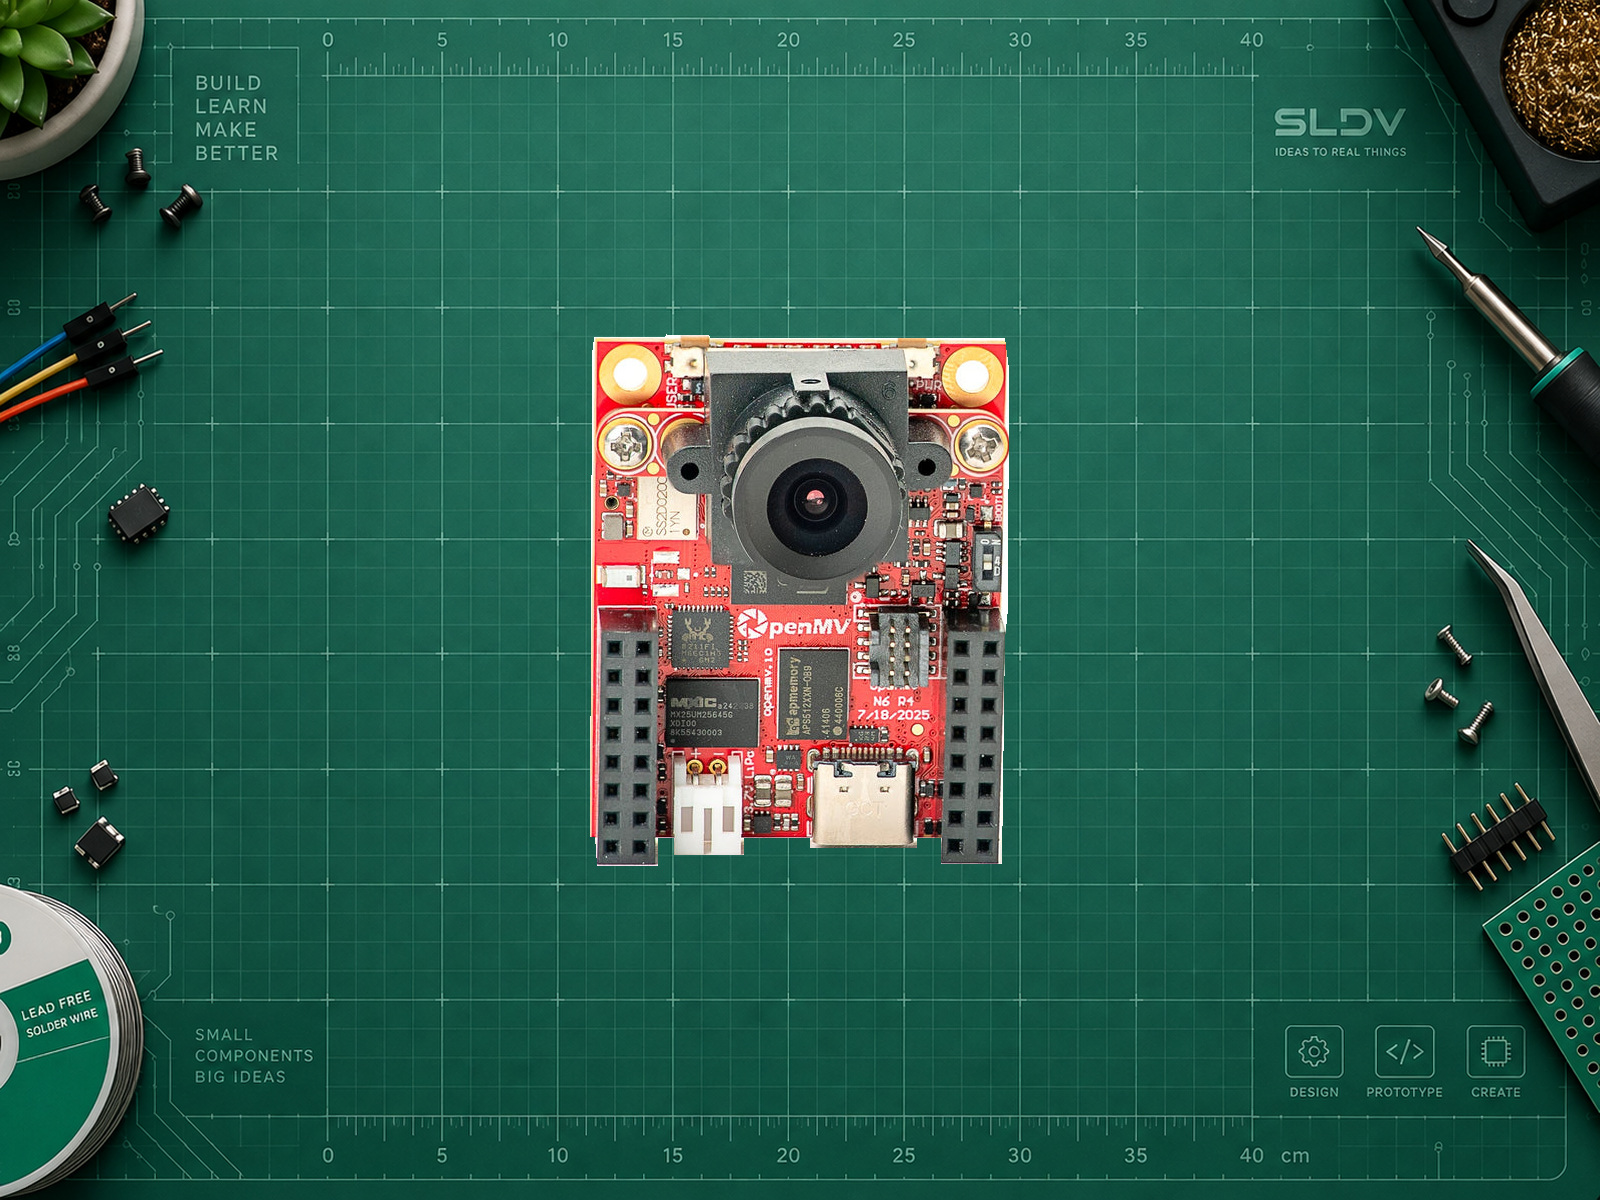
OpenMV N6 — камера для машинного зрения на STM32N657 с Cortex-M55 и ускорителем нейросетей. Она выполняет скрипты OpenMV MicroPython, обрабатывает изображения на самой плате и может передавать результаты контроллеру. Штатный съёмный модуль содержит цветной сенсор PAG7936 с глобальным затвором; дополнительно установлены IMU и микрофон.
Для разработки предназначена OpenMV IDE и прошивка N6. Актуальная ветка прошивки 5.0 использует модуль csi; старый sensor API объявлен устаревающим. Пример ниже использует csi и рассчитан на OpenMV firmware 5.0.0, не на прошивку старых H7-плат.
64 МБ внешней SDRAM, 4,2 МБ внутренней SRAM и 32 МБ Octal Flash имеют разные назначения. Поддержка модели NPU зависит от операторов, квантования и доступной памяти; рекламные показатели ускорителя не гарантируют такую скорость для произвольной сети. Ethernet PHY присутствует, но RJ45 с магнитикой/PoE требует внешнего щита. CAN-периферия MCU также не заменяет внешний трансивер.
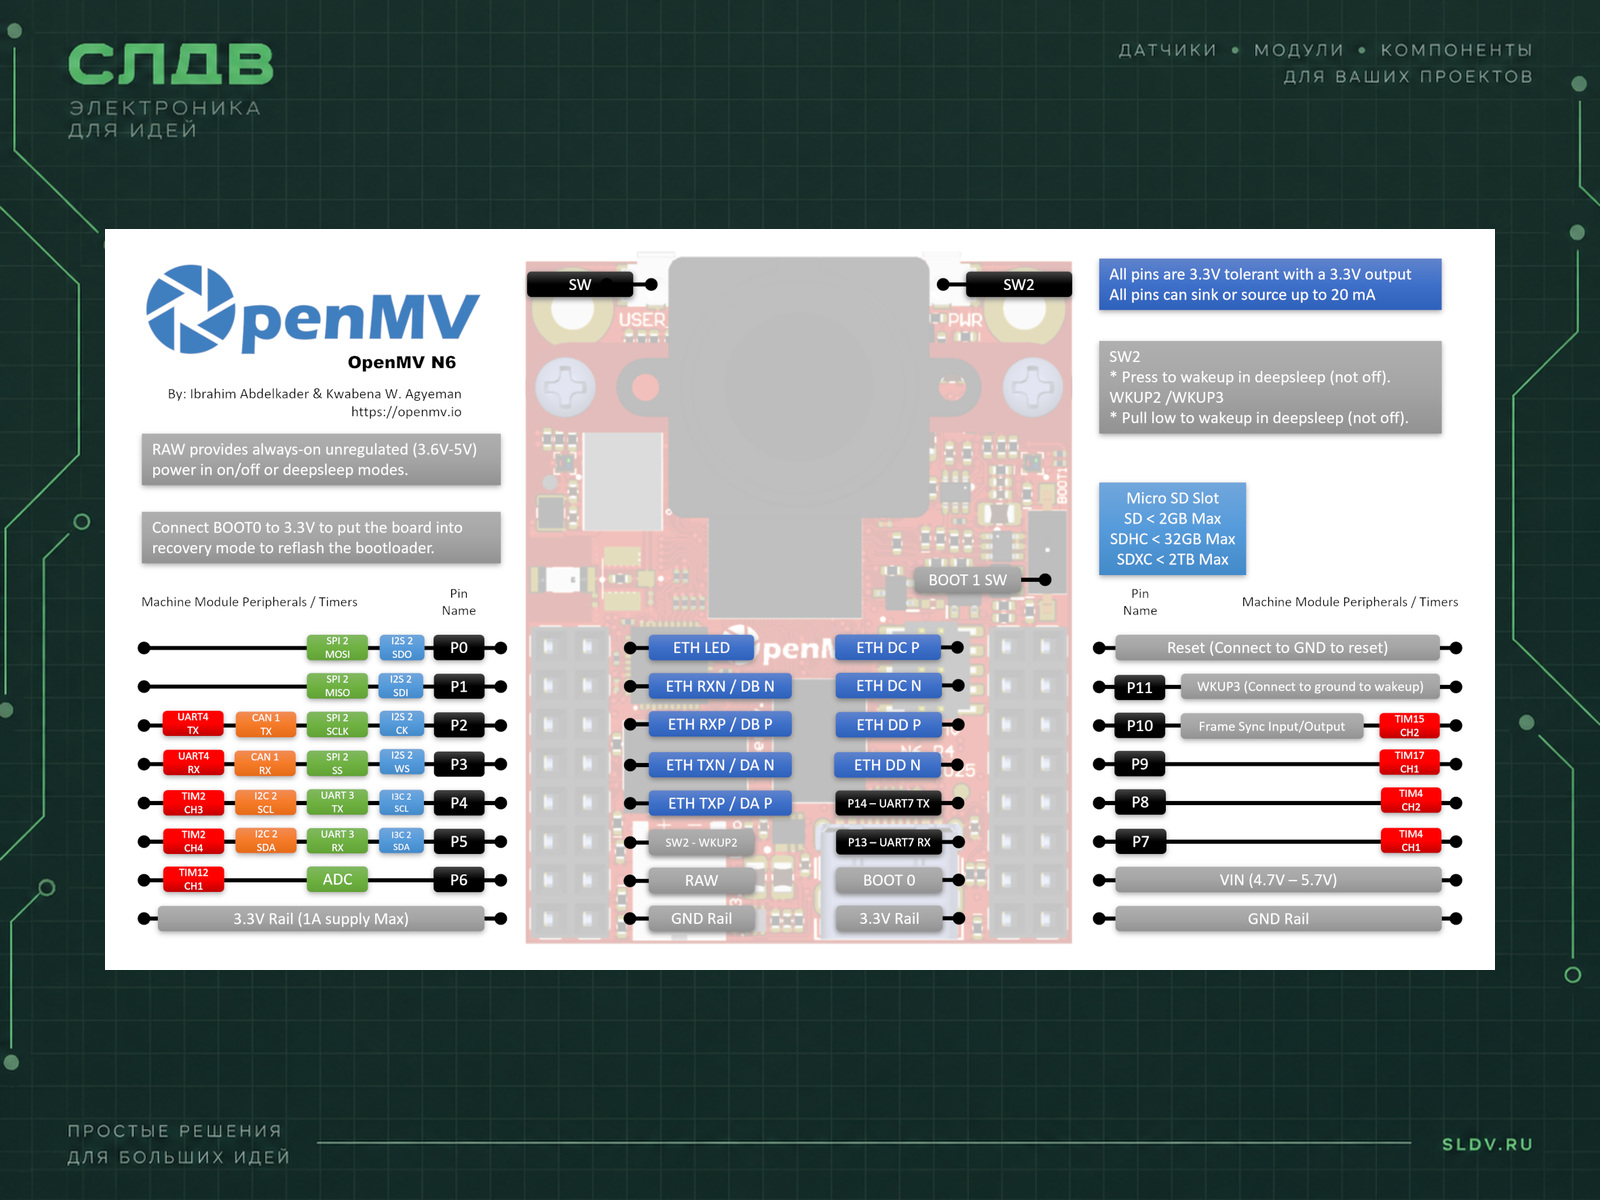
GPIO строго 3,3 В, не 5 В. Для питания используйте USB-C или VIN 4,7–5,7 В, не подавайте питание на выход 3V3. Фото производителя показывает N6 R4 с установленным сенсором; монета рядом с платой исключена из кадра. Официальная распиновка сохранена без перерисовки. Отдельная открытая лицензия на изображения не подтверждена.
Характеристики
- Микроконтроллер
- STM32N657
- Максимальная частота ядра
- 800 МГц
- Внутренняя Flash
- Нет: программа и ресурсы находятся во внешней Flash
- Внутренняя SRAM
- 4,2 МБ; отдельно от внешней SDRAM
- Внешняя SDRAM
- 64 МБ
- Внешняя Octal Flash
- 32 МБ
- Штатная камера
- PAG7936, цветная 1 Мп, global shutter, съёмный модуль
- Ускоритель
- ST Neural-ART; заявленный пик 600 GOPS INT8 при 1 ГГц, скорость модели зависит от её структуры
- Пользовательские линии
- 18 I/O; часть выводов мультиплексирована, P12 — reset, не GPIO
- Ethernet
- PHY 10/100/1000; RJ45/магнитика/PoE — внешний shield
- Размер с камерой
- 45 × 35 × 30 мм
- Интерфейс
- I²C, SPI, UART, Аналоговый, Wi-Fi, Bluetooth
- Питание модуля
- 5 В через USB-C либо VIN 4,7–5,7 В; 3V3 только выход. Все GPIO 3,3 В, не 5V tolerant. Не подключать напрямую к 5-В Arduino. Для первого теста не подключайте LiPo/RAW или стороннюю периферию.
ПРАКТИКА
Подключение
| Контакт модуля | Контакт платы | Назначение |
|---|---|---|
| ПК, USB-кабель с данными | USB Type-C | Питание и OpenMV IDE; камера уже установлена. |
| I²C SDA внешнего датчика 3,3 В | P5 / I2C2_SDA | Опционально, в примере не используется. |
| I²C SCL внешнего датчика 3,3 В | P4 / I2C2_SCL | Опционально, в примере не используется. |
| Земля периферии | GND | Общая земля. P6_ADC — имя ADC в текущем API; не переносить аналоговый API H7 без проверки. |
ВАШ ПРОЕКТ · ВАШ ДАТЧИК
Интегрируйте модуль с ChatGPT
Скопируйте запрос в ChatGPT. Укажите свою плату и среду разработки — получите подключение и код для своего проекта.
Помоги запустить OpenMV N6 с PAG7936 в OpenMV IDE. Уточни версию firmware, ревизию и задачу. Используй актуальный csi API для firmware 5.0, не устаревший пример sensor для H7. Сначала получи кадр без записи на общий USB-диск. Затем подбери алгоритм или совместимую квантованную модель, учитывая RAM/Flash, NPU-операторы и разрешение. Для внешних сигналов укажи уровень 3,3 В, точные P-имена и конфликтующие линии.
Библиотеки
Установите библиотеку для своей среды и откройте пример из её документации.
Что именно прописать
- Среда
OpenMV IDEПодключите N6 по USB-C, нажмите Connect. Arduino Boards Manager не требуется.
- Прошивка и API
OpenMV firmware 5.0.0 / MicroPython 1.28 / csiПроизводитель объявил 5.0.0 полной поддерживаемой версией N6; установите firmware именно для N6 через OpenMV IDE. Не выбирайте H7.
- Камера
PAG7936 / csi.CSI()Штатный установленный модуль; reset и выбор формата выполняются кодом.
- Формат
RGB565 / QVGAНачальный режим320×240, без обещания частоты кадров.
- Питание
USB-C 5 ВGPIO 3,3 В; 3V3 не вход питания. BOOT1 оставьте в штатном положении для OpenMV, development mode ST здесь не нужен.
Первый кадр и поток в OpenMV IDE
pythonimport csi
import time
camera = csi.CSI()
camera.reset()
camera.pixformat(csi.RGB565)
camera.framesize(csi.QVGA)
camera.snapshot(time=2000)
clock = time.clock()
while True:
clock.tick()
image = camera.snapshot()
print(clock.fps())
Полный скрипт для OpenMV firmware 5.0.0 на N6 со штатной камерой. Запустите из OpenMV IDE; изображение смотрите в Frame Buffer. Значение fps измеряется самой платой, ожидаемая скорость не заявляется. Код не исполнялся на физическом N6.
Проекты с этим компонентом
Все проектыСвязанные проекты пока не опубликованы.