Как выбрать двигатель для проекта: DC, серво, шаговый или BLDC
Как подобрать мотор, драйвер и питание для робота, манипулятора, 3D-принтера или дрона. Пять вариантов привода, типичные ошибки и чек-лист первого запуска.
Опубликовано · Обновлено
Колёса робота, захват манипулятора и ось 3D-принтера требуют разного движения. Сначала определите, что должен делать механизм: непрерывно вращаться, занимать заданный угол или перемещаться на известное расстояние. Затем подберите двигатель, передачу, драйвер и питание как одну систему.
Быстрый выбор под задачу
- Непрерывное вращение простого механизма: коллекторный DC-мотор.
- Колёса небольшого робота или медленный привод: мотор-редуктор; для точной скорости понадобится обратная связь.
- Поворот лёгкого рычага в заданное положение: позиционный hobby-сервопривод.
- Пошаговое перемещение каретки или поворотного стола: шаговый двигатель с подходящим драйвером.
- Пропеллер дрона и другие приводы с подходящими требованиями к мощности и скорости: BLDC с согласованным контроллером.
Это удобные группы для выбора, но они пересекаются. Редуктор является механической передачей, а сервопривод объединяет мотор, датчик и управление. Коллекторный двигатель может одновременно иметь редуктор и работать в составе сервосистемы.
Сначала опишите движение и нагрузку
До покупки запишите четыре вещи: нужные обороты или скорость перемещения, момент на выходном валу, характер нагрузки и режим работы. Короткий поворот раз в минуту сильно отличается от непрерывной работы конвейера.
Для рычага важны сила и плечо: чем дальше груз от оси, тем больше требуемый момент. У колёс имеют значение масса робота, их радиус, разгон и уклон. Не выбирайте двигатель только по максимальным оборотам или моменту блокировки. Нужен рабочий режим с запасом на потери, нагрев и ускорение; величину запаса определяют по механизму и документации.
Коллекторный DC-мотор: простое вращение
У обычного коллекторного мотора механические щётки переключают ток в обмотках. Для непрерывного вращения это простой вариант: силовой ключ позволяет включать мотор и регулировать подводимую мощность с помощью PWM, а H-мост добавляет реверс. Основы такого управления объясняет Texas Instruments.
Одинаковая команда PWM не гарантирует одинаковые обороты при разной нагрузке. Двигатель без датчика не сообщает контроллеру, на какой угол повернулся вал. Для стабилизации скорости или положения добавляют энкодер и регулятор.
Такой привод подходит для простого вращающегося макета или механизма, где точная координата не нужна. Не относите любой небольшой вентилятор к коллекторным моторам: компьютерные вентиляторы обычно используют бесщёточный двигатель со встроенной электроникой.
Мотор-редуктор: меньше оборотов, больше момента
Редуктор снижает скорость выходного вала и увеличивает доступный момент с учётом потерь. Он помогает согласовать быстро вращающийся мотор с колесом, роликом или рычагом. Увеличение передаточного числа не создаёт дополнительную мощность.
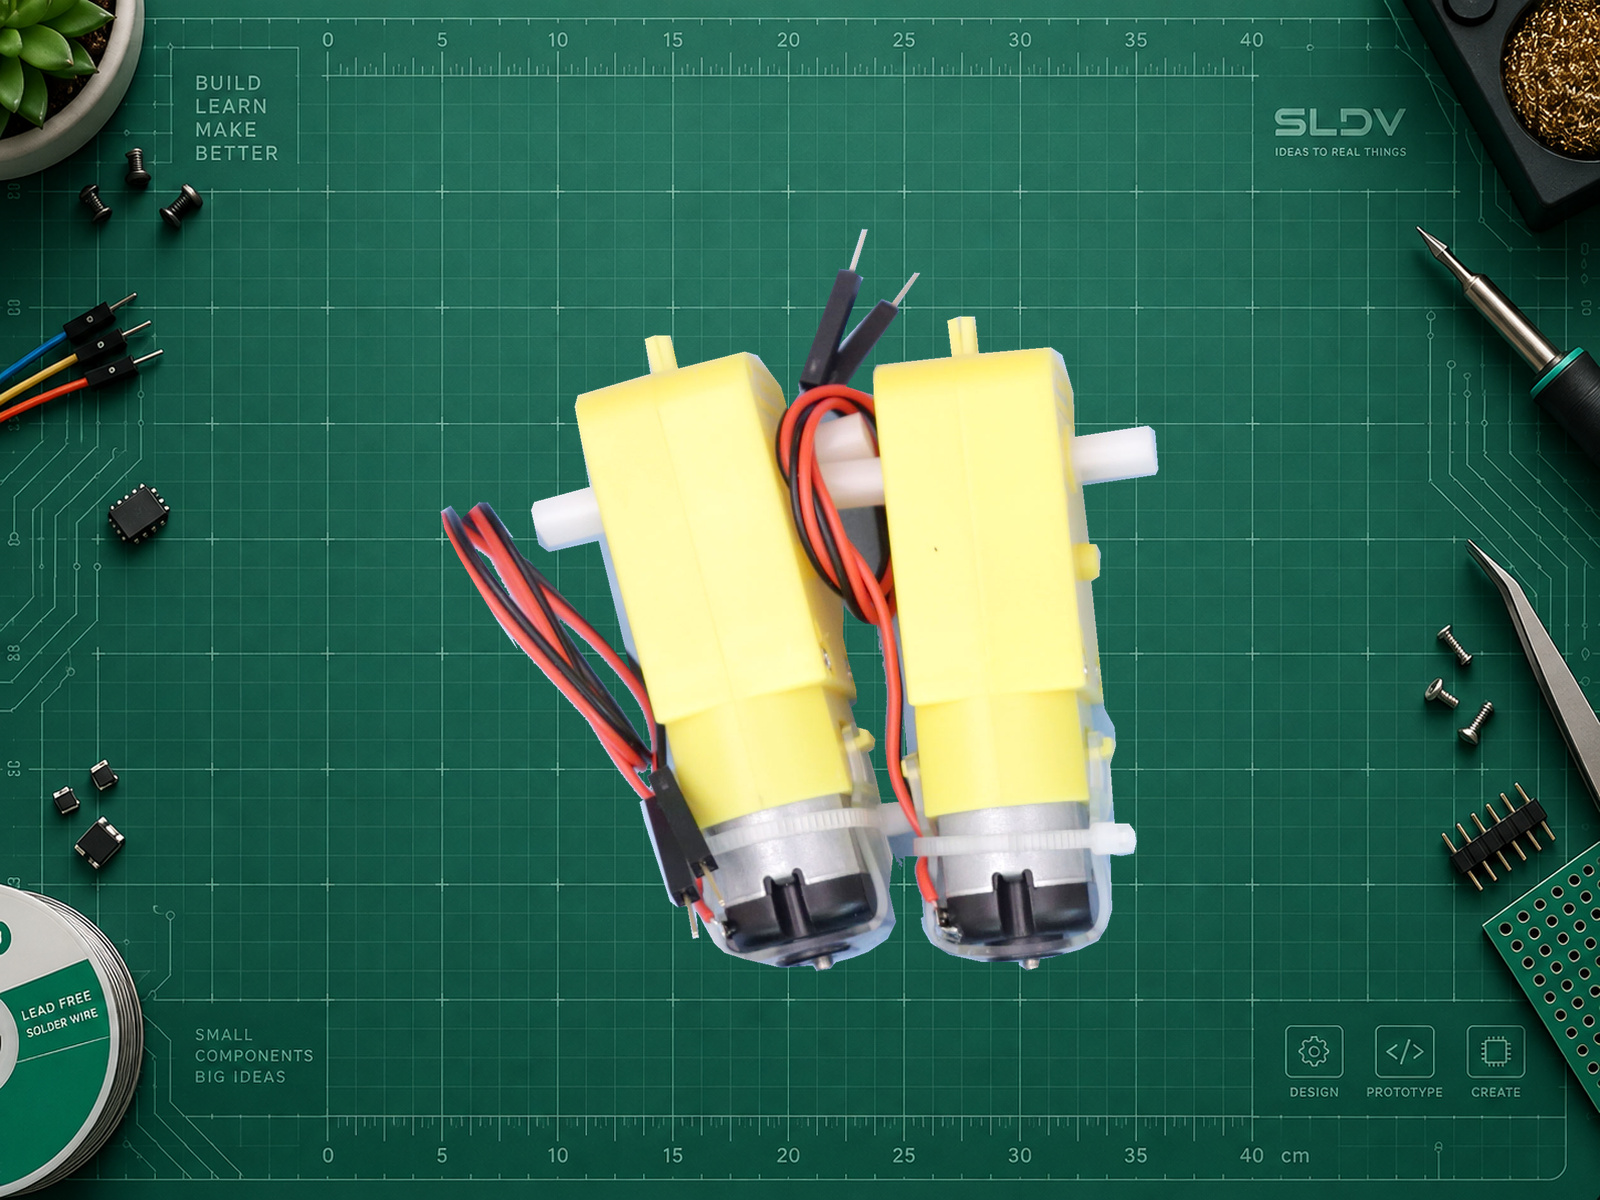
В каталоге есть TT-мотор и компактный N20. Эти названия охватывают разные исполнения. Проверяйте напряжение, передаточное число, ток, вал и наличие энкодера именно у покупаемой модели.
Для позиционирования учитывайте люфт: после смены направления вал может немного переместиться прежде, чем нагрузка начнёт двигаться. Также проверьте допустимый момент и нагрузки на вал редуктора. Их смысл разобран в документации maxon. Редуктор сам по себе не обеспечивает обратную связь и не гарантирует удержание груза при отключении питания.
Hobby-серво: готовый поворот рычага
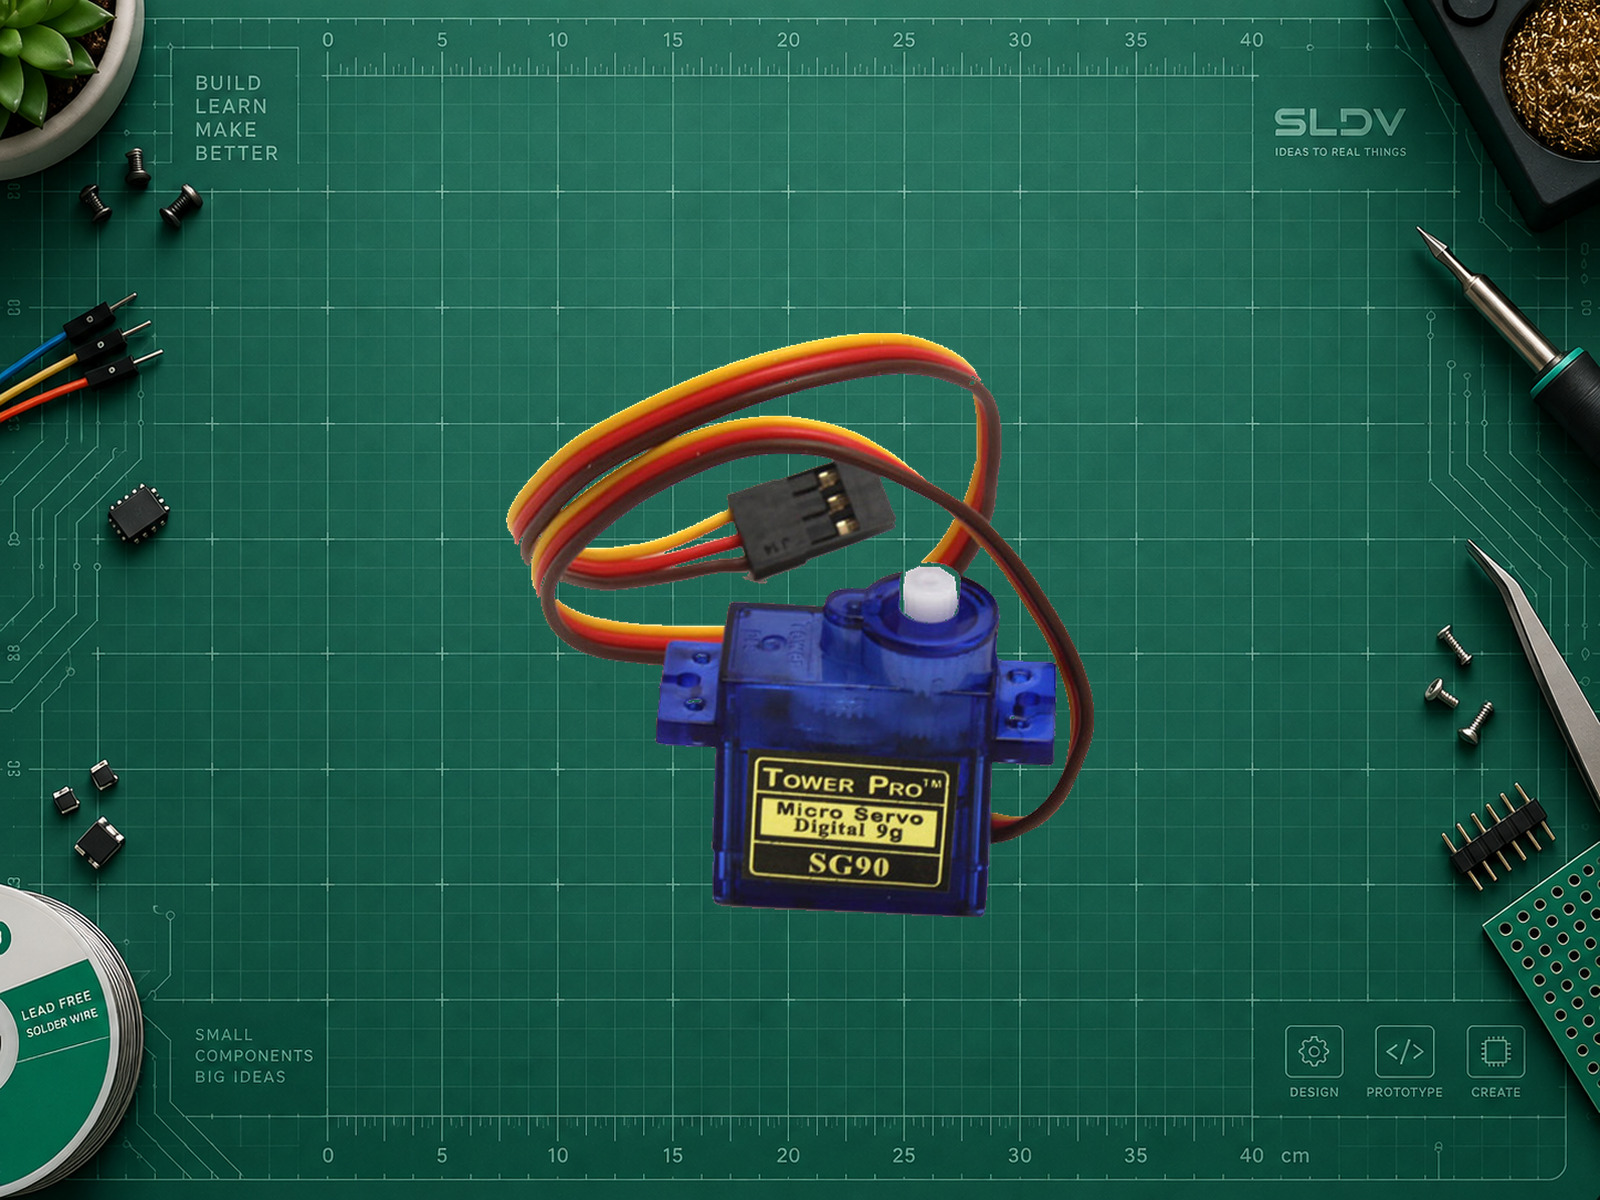
Позиционный hobby-сервопривод содержит мотор, редуктор, датчик положения и регулятор. Контроллер передаёт команду, а встроенная электроника старается удержать заданное положение. Например, SG90 подходит для лёгких рычагов и учебных механизмов при соблюдении ограничений конкретного исполнения.
В типичном RC-интерфейсе положение задаётся длительностью импульса. Это отличается от регулирования мощности DC-мотора коэффициентом заполнения PWM. Диапазон импульсов и механический ход зависят от модели: команда «180» в библиотеке не доказывает реальный поворот на 180°. Подробности есть у Pololu.
Серво непрерывного вращения ведёт себя иначе: команда обычно задаёт направление и скорость, а не абсолютный угол. Pololu отдельно объясняет это различие. Не перепутайте два исполнения при покупке. И помните: момент блокировки в паспорте нельзя использовать как длительный рабочий момент.
Шаговый двигатель: движение по командам
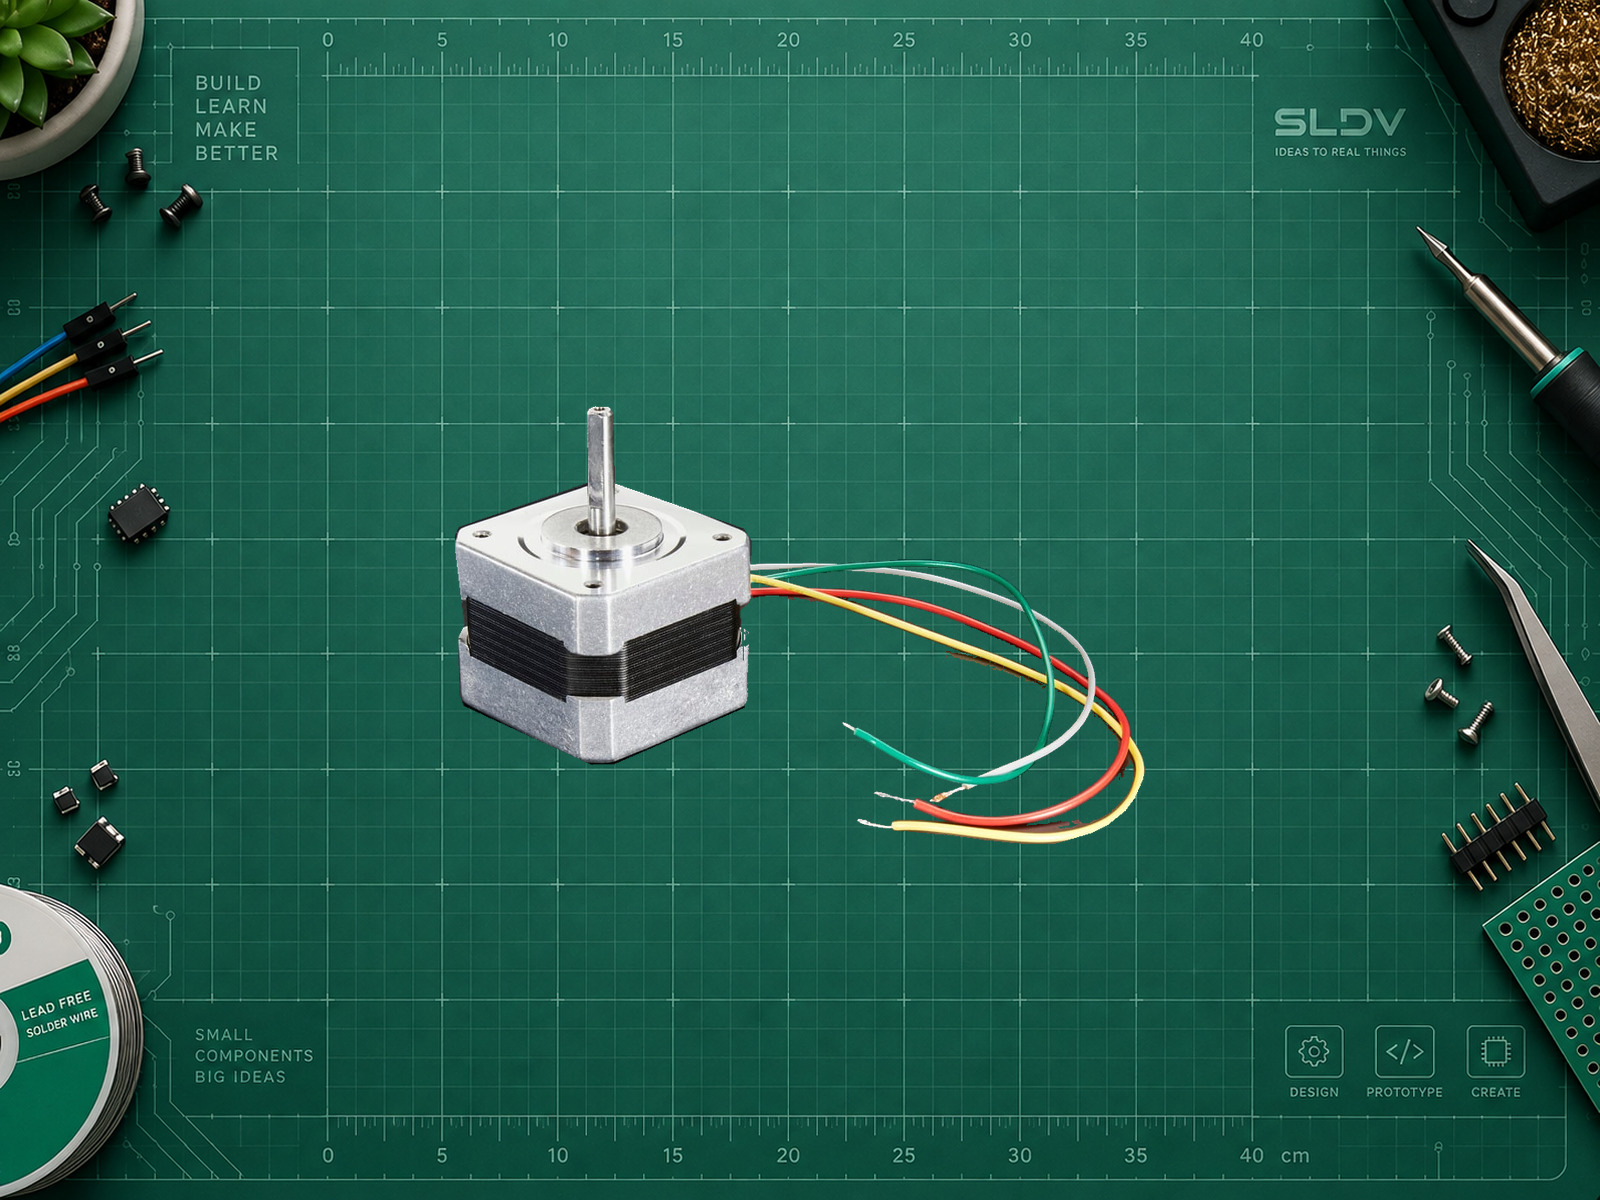
Шаговый двигатель поворачивается вслед за последовательностью токов в обмотках. В распространённой схеме микроконтроллер выдаёт сигналы STEP/DIR, а драйвер управляет силовой частью и ограничивает фазный ток.
У двигателя с полным шагом 1,8° получается 200 полных шагов на оборот. Поэтому 50 импульсов соответствуют 90° только при полношаговом режиме, без дополнительной передачи и пропущенных шагов. Микрошаг увеличивает разрешение команд и может сделать ход плавнее, но не гарантирует такую же прибавку абсолютной точности. Основы и моментные характеристики описывает Oriental Motor.
При перегрузке или слишком резком разгоне открытая система может пропустить шаги, не сообщив об этом программе. Нужны разумный профиль ускорения, поиск исходного положения и при необходимости обратная связь. Удерживающий момент относится к остановленному двигателю под током; доступный момент на скорости проверяют отдельно.
Посмотрите карточки NEMA 17 и DRV8825. NEMA 17 описывает механический типоразмер, поэтому ток и момент нельзя определить только по этому обозначению.
BLDC: бесщёточный мотор с электронным управлением
У BLDC коммутацию выполняет электроника. Для типичного трёхфазного мотора нужен совместимый контроллер; в моделях дронов это обычно ESC. Подбор зависит от напряжения, тока, нагрузки и способа управления. Вводный материал TI объясняет устройство таких двигателей.
BLDC часто выбирают для дронов и других приводов, где важны подходящие мощность, эффективность и ресурс. Однако тип мотора сам по себе не гарантирует ни высокую скорость, ни точное позиционирование. Последнее требует соответствующих датчиков и системы управления. Готовый вентилятор со встроенным драйвером и отдельный трёхфазный мотор подключаются по-разному.
Питание и драйвер выбираются вместе с мотором
GPIO передаёт управляющий сигнал. Питать двигатель напрямую от него нельзя. Для реверсивного коллекторного привода рассмотрите TB6612FNG или DRV8833, предварительно проверив пределы конкретной платы.
У коллекторного двигателя ток при запуске и заклинивании значительно выше тока холостого хода. Источник, драйвер, проводка и защита должны учитывать этот режим. Не сравнивайте только рекламный пиковый ток драйвера: важны допустимая длительность импульса, охлаждение и непрерывная нагрузка. Не измеряйте ток заклинивания, удерживая вал рукой.
Для шагового двигателя настройте предел фазного тока по его паспорту и инструкции драйвера. Показание амперметра источника не равно фазному току. Формула Vref зависит от платы и измерительных резисторов; пример настройки приведён в руководстве Pololu DRV8825.
Для обычной неизолированной схемы нужна общая земля контроллера и силовой части. При этом ток мотора не должен проходить через слабые дорожки платы управления. Учитывайте пуск нескольких приводов одновременно, просадки питания и рекомендованные производителем конденсаторы.
Четыре проекта: как рассуждать при выборе
- Двухколёсный робот. Мотор-редукторы дают нужные обороты колёс. H-мост управляет направлением, а энкодеры помогают поддерживать скорость: одинаковый PWM на двух каналах не обеспечивает прямую траекторию.
- Настольный манипулятор. Для лёгких шарниров удобны позиционные серво. Рассчитывайте момент с учётом длины рычага и массы следующих звеньев. Подвешенный груз должен оставаться безопасным при потере питания.
- Ось 3D-принтера или плоттера. Шаговый двигатель работает вместе с ремнём или винтом, драйвером, датчиком исходной точки и профилем разгона. Проверяйте момент на требуемой скорости, жёсткость и люфты механики.
- Дрон. BLDC, ESC, аккумулятор и пропеллер подбирают совместно по проверенным данным производителя. Одинаковый размер мотора ещё не означает одинаковые возможности. Первую проверку электроники проводят без пропеллеров.
Чек-лист первого включения
- Найдите паспорт точной модели и распиновку платы; проверьте напряжения силовой части и логики.
- При отключённом питании проверьте проводку, полярность и крепление мотора. Уберите пропеллеры, острые насадки и свободно висящие грузы.
- Подготовьте доступное отключение питания. Используйте подходящий источник с ограничением тока и защитой по документации компонентов.
- Настройте предел тока драйвера до запуска, если он регулируется. Не подключайте и не отсоединяйте обмотки шагового двигателя под питанием.
- Начинайте без нагрузки, с небольшой скорости или малого хода. У серво проверьте безопасный диапазон, не доводя механизм до упора.
- При гуле без движения, необычном нагреве, запахе или просадке питания отключите привод и найдите причину. Добавляйте нагрузку постепенно.
Хороший выбор начинается с требуемого движения. Когда понятны нагрузка, рабочая скорость и способ контроля положения, подобрать мотор и электронику становится гораздо проще.
Материал вдохновлён постом @tryblueprint.io. Текст подготовлен самостоятельно; технические пояснения проверены по документации производителей.
Фото обложки: Ruiz Brothers / Adafruit, источник, CC BY-SA 3.0. Использована существующая адаптация SLDV LAB: выделены два TT-мотора, удалены фон и отдельные аксессуары; адаптация распространяется по CC BY-SA 3.0.