ICM-42688-P · MikroE 6DOF IMU 14 Click
MikroE; микросхема TDK InvenSense · 6DOF IMU 14 Click · MIKROE-4237
6-осевой акселерометр и гироскоп для измерения ускорения и вращения.
Автор: SLDV LAB
Опубликовано · Обновлено
О МОДУЛЕ
Что делает 6DOF IMU 14 Click · MIKROE-4237
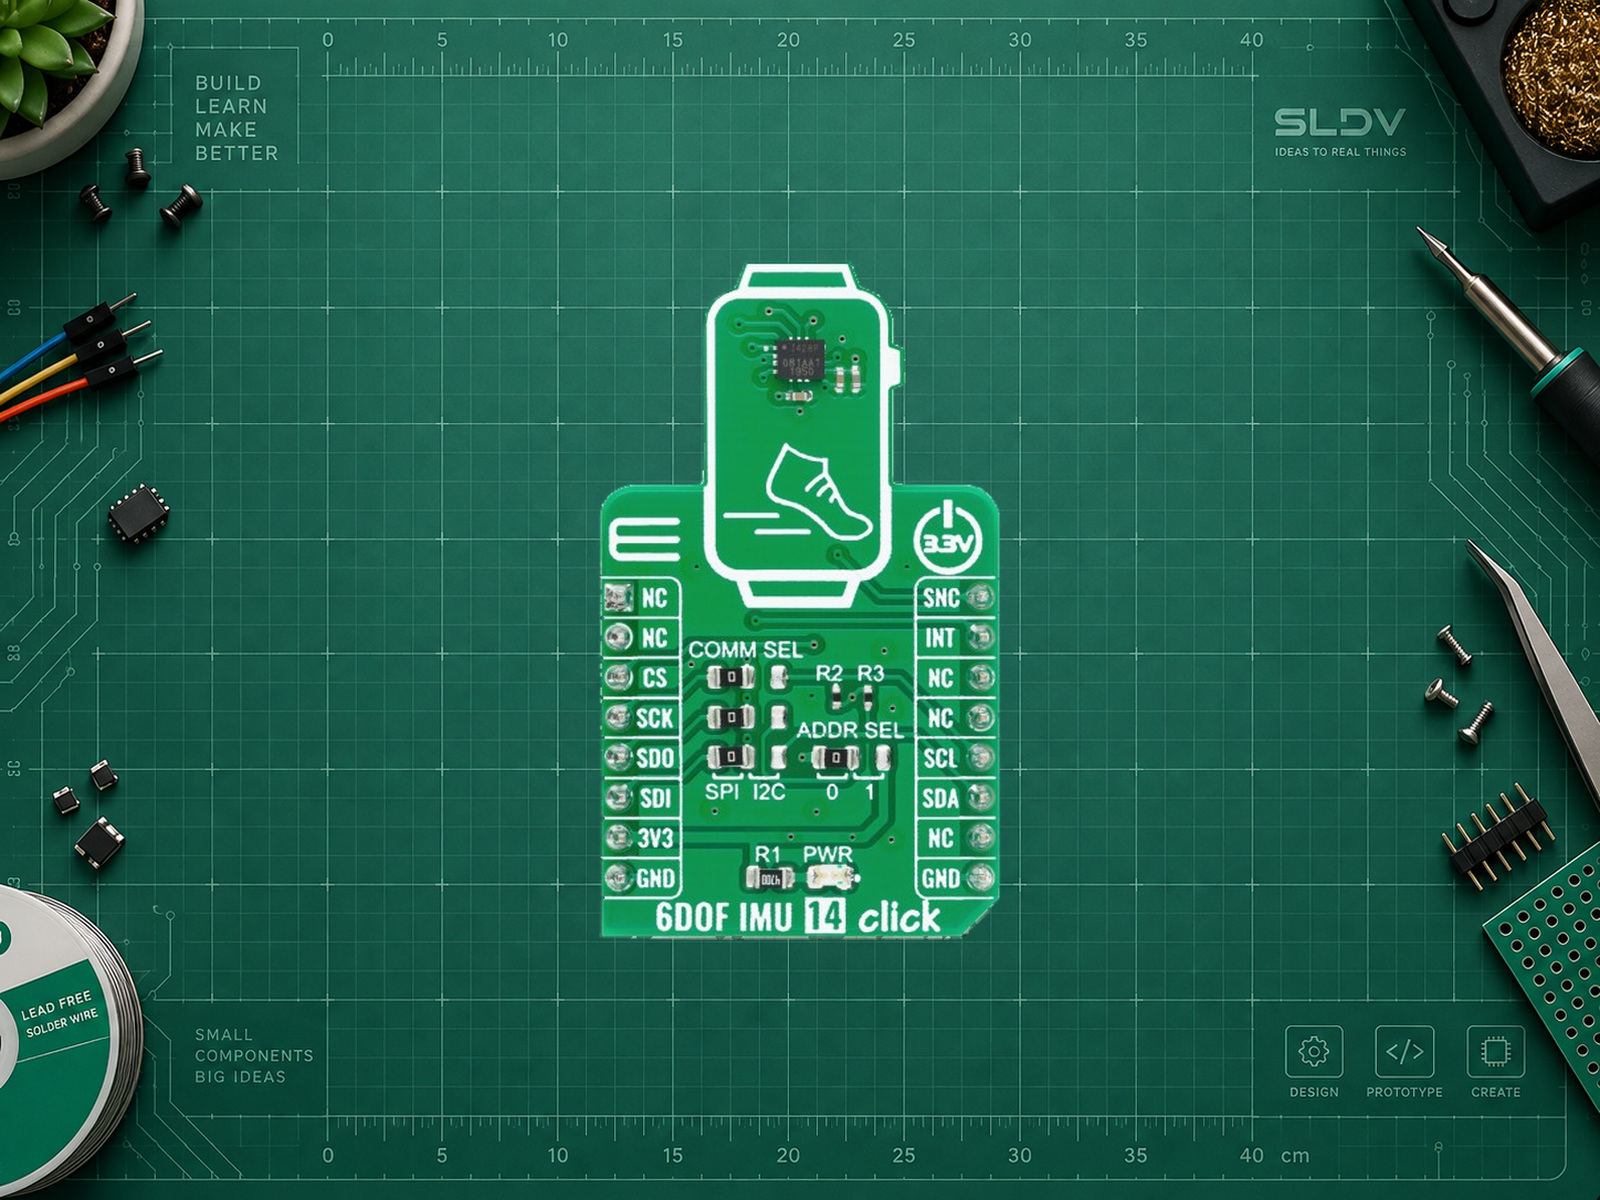
ICM-42688-P измеряет ускорение и угловую скорость по трём осям. Здесь представлена готовая плата MikroE 6DOF IMU 14 Click на этом сенсоре. Она помогает отслеживать наклон, повороты и резкие движения в роботах и носимых устройствах. Диапазоны и цифровые фильтры настраиваются под задачу, а FIFO позволяет считывать данные пакетами.
Особенности
- Для I²C все три перемычки COMM SEL нужно перевести в положение I2C; по умолчанию выбран SPI. Контакт CS соедините с 3,3 В.
- ADDR SEL выбирает адрес: положение 0 — 0x68, положение 1 — 0x69. Подтяжки SDA/SCL 4,7 кОм уже установлены.
- Магнитометра нет. Углы рассчитывает программа; абсолютный курс по сторонам света датчик не определяет.
Для каких проектов подойдёт
- Мобильный робот: оценка наклона и скорости поворота корпуса.
- Контроллер жестов: распознавание взмахов и поворотов руки.
- Регистратор движения: запись ускорений при ударах и вибрации.
Чем отличается
Акселерометр и гироскоп объединены с FIFO и настраиваемыми фильтрами. Формат mikroBUS удобен для Click-плат, но модуль можно подключить проводами к контроллеру с логикой 3,3 В.
Характеристики
- Сенсор
- ICM-42688-P
- Оси
- 3 ускорения + 3 вращения
- Акселерометр
- ±2/±4/±8/±16 g
- Гироскоп
- ±15,625…±2000 °/с
- Интерфейс
- I²C / SPI
- Адрес I²C
- 0x68 / 0x69
- FIFO
- 2 Кбайт
- Формат
- Click / mikroBUS
- Питание модуля
- Питание: 3,3 В. Логика: 3,3 В. Для 5-вольтового контроллера нужны согласователи уровней.
ПРАКТИКА
Подключение
| Контакт модуля | Контакт платы | Назначение |
|---|---|---|
| 3V3 | 3V3 | Пример I²C: ESP32 DevKitC. Питание модуля только 3,3 В. |
| GND | GND | Общая земля. |
| SDA | GPIO21 | ESP32 DevKitC; все COMM SEL в I2C. |
| SCL | GPIO22 | ESP32 DevKitC; для C3/C6/S3 выбрать выводы отдельно. |
| CS | 3V3 | Высокий уровень для режима I²C. |
| INT / SNC | Не подключать | Для простого опроса не нужны; прерывания и синхронизация настраиваются отдельно. |
| SCK / SDO / SDI | Не подключать | В этом I²C-примере. Для SPI: SCK, MISO, MOSI и отдельный CS; COMM SEL в SPI. |
| NC | Не подключать | Неиспользуемые контакты; позиция +5V разъёма mikroBUS к модулю не подключена. |
Подходит для ESP32. Выберите контакты по документации своей платы.
ВАШ ПРОЕКТ · ВАШ ДАТЧИК
Интегрируйте модуль с ChatGPT
Скопируйте запрос в ChatGPT. Укажите свою плату и среду разработки — получите подключение и код для своего проекта.
Помоги подключить MikroE 6DOF IMU 14 Click (MIKROE-4237, ICM-42688-P). Сначала уточни модель контроллера, среду разработки и задачу. Питание и логика платы — 3,3 В; 5 В на сигнальных контактах недопустимы. Для I²C все COMM SEL должны быть в I2C, CS — на 3,3 В. ADDR SEL: 0 = 0x68, 1 = 0x69. Для ESP32 DevKitC в библиотеке finani задавай SDA/SCL явно: ICM42688 IMU(Wire, 0x68, 21, 22). IMU.begin() запускает шину и калибрует гироскоп; при старте плата должна быть неподвижна. Не считай GPIO21/22 универсальными для всех ESP32. Подготовь подключение, зависимости, минимальный пример с проверкой ошибок и проверку единиц: ускорение в g, угловая скорость в °/с. Не обещай готовые углы или абсолютный курс без отдельного алгоритма.
Библиотеки
Установите библиотеку для своей среды и откройте пример из её документации.
Что именно прописать
- Платформа
ESP32 / Arduino CoreРаспиновка карточки: ESP32 DevKitC.
- Библиотека
ICM42688 · finaniДля ESP32 с Arduino Core; совместимость с AVR не обещается. MikroE — отдельный вариант для mikroSDK.
- Адрес I²C
0x68ADDR SEL = 0; при положении 1 используйте 0x69.
- Выводы I²C
SDA 21 / SCL 22ESP32 DevKitC: задайте явно в конструкторе ICM42688(Wire, 0x68, 21, 22).
- Инициализация
IMU.begin(); плата неподвижнаЗапускает I²C и калибрует гироскоп; проверьте код возврата.
- Чтение
IMU.getAGT()Затем accX/Y/Z() — g; gyrX/Y/Z() — °/с.
Проекты с этим компонентом
Все проектыСвязанные проекты пока не опубликованы.